Автономні роботи
Робот, який приймає рішення сам
На відміну від наших роботів-футболістів чи бойових роботів, де значну роль відіграє оператор, у «Роботрафіку» після старту все залежить від самого робота.
За допомогою системи датчиків він постійно визначає положення чорної лінії відносно свого корпусу. Отримані дані обробляються мікроконтролером, який керує електродвигунами та в режимі реального часу коригує траєкторію руху.
Робот повинен самостійно:
побачити лінію → визначити її положення → скоригувати напрямок → пройти поворот → прискоритися → не втратити трасу.
І все це відбувається багато разів за секунду.
ВІД ПЕРШОГО РОБОТА ДО ВЛАСНОЇ КОМАНДИ
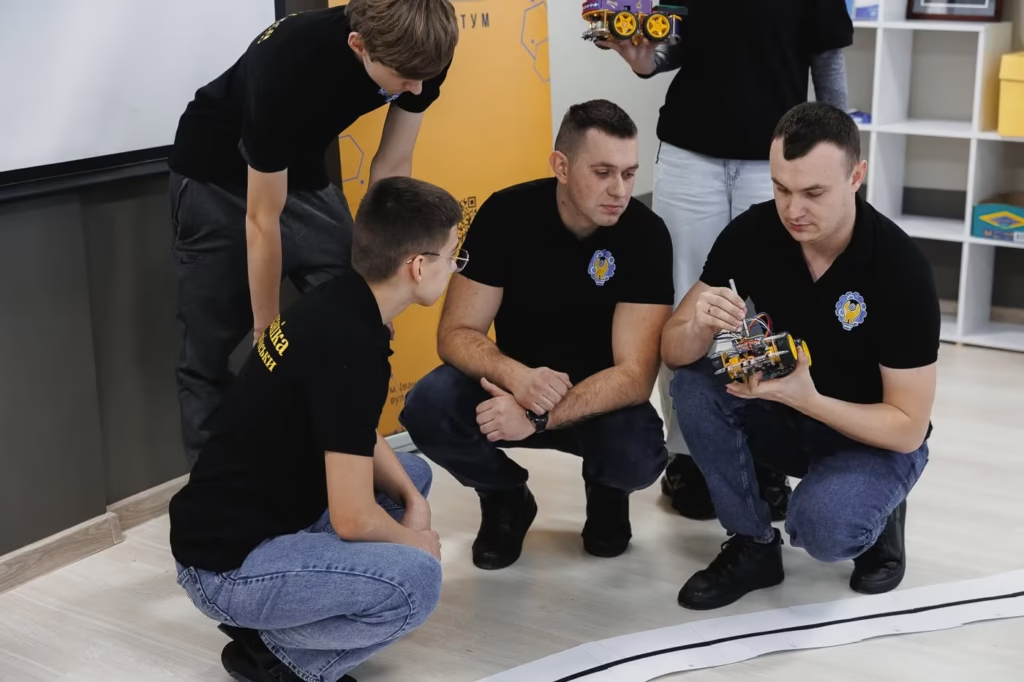
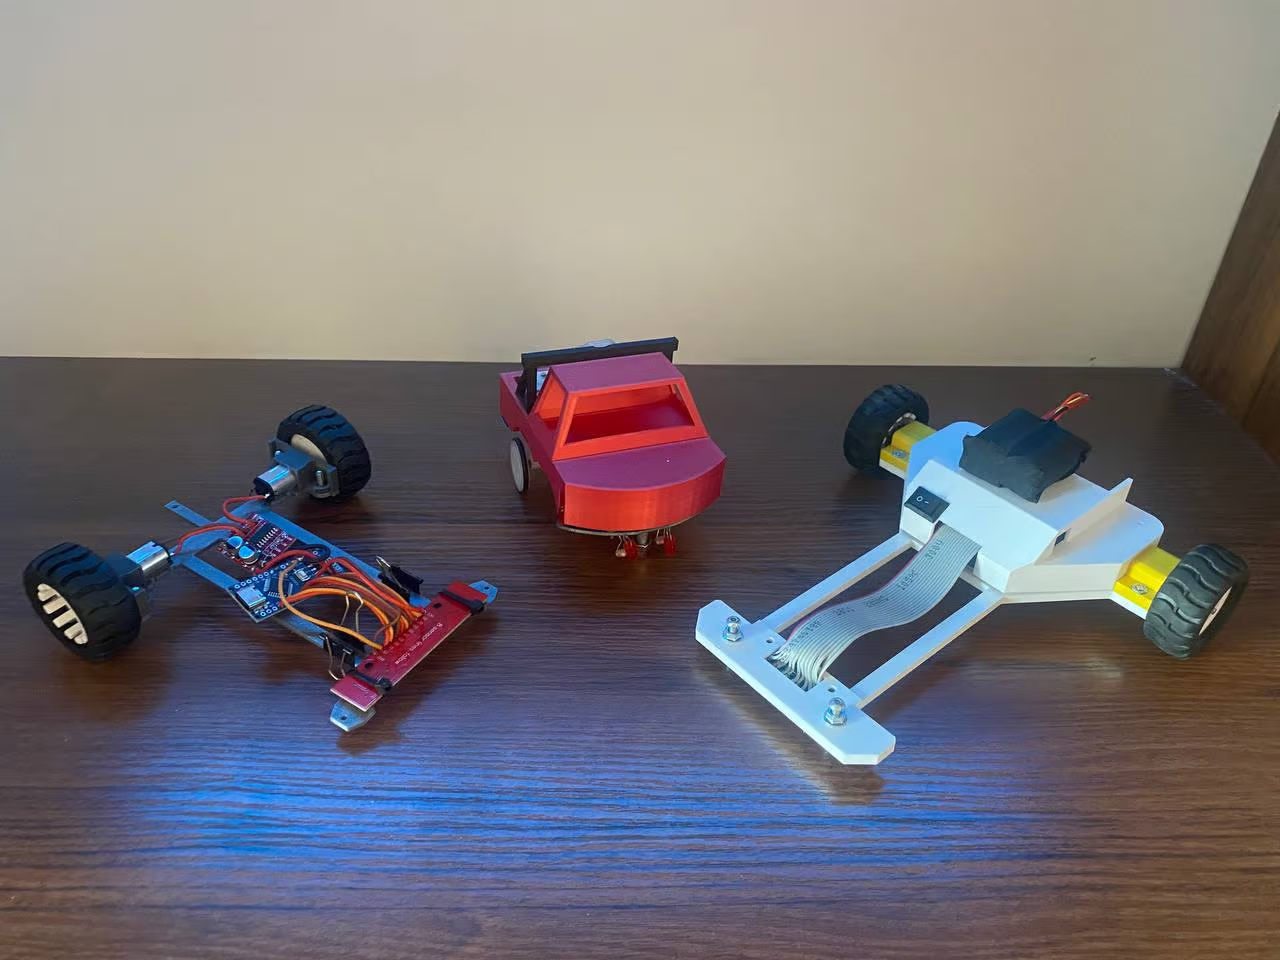
У рамках «Механіки по-українськи» ми створили декілька автономних роботів для проходження траси.
Кожна конструкція — це можливість перевірити нові технічні рішення, змінити компонування, налаштування системи керування та поведінку робота на трасі.
Ми тестуємо роботів, аналізуємо їхню поведінку, шукаємо причини помилок та поступово вдосконалюємо конструкції.
Саме тому «Роботрафік» для нас — це не один готовий робот. Це постійний процес експериментів і розвитку.
ЗМАГАННЯ
Справжня перевірка — на трасі
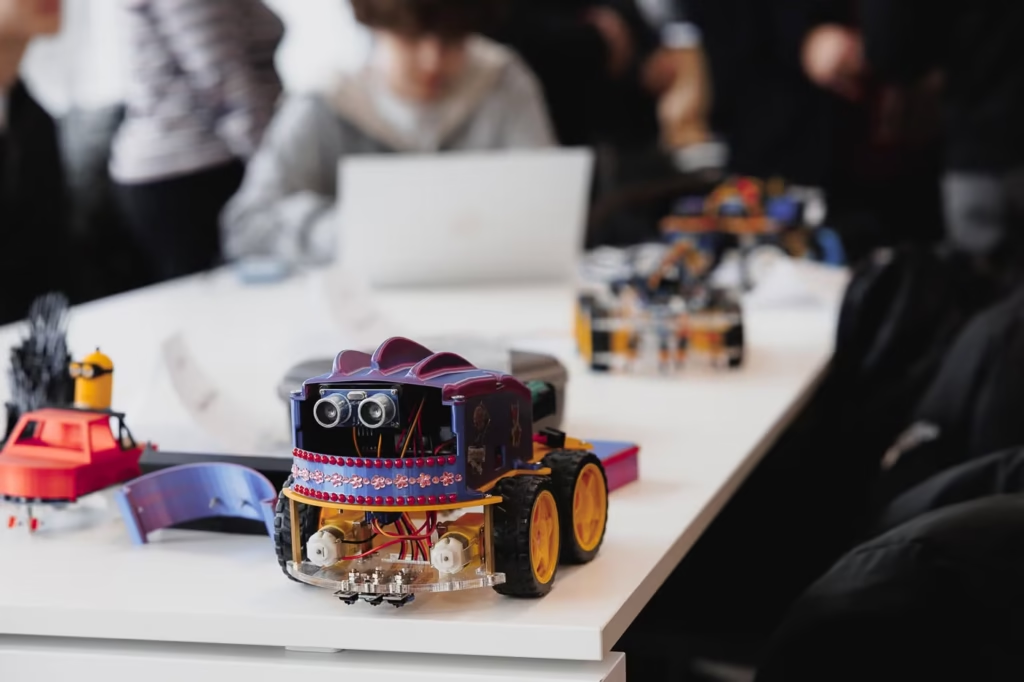
Кульмінацією роботи стають змагання автономних роботів. На старт виходять різні конструкції, але завдання для всіх однакове — самостійно пройти трасу за найменший час.
Саме тут перевіряється не лише максимальна швидкість. Важливими стають стабільність роботи алгоритму, точність датчиків, правильність налаштування приводів та здатність конструкції стабільно проходити складні ділянки.
Кожен заїзд дає нові дані для аналізу, а кожна помилка стає основою для наступного вдосконалення.
Відео з турніру: